自動車向け部品・ロボットアームハンドリング方式(ワーク保持ハンド仕様)
ロボットアームが
TESRAY カスタムメイド
- 業種
- 自動車
- 導入製品
- TESRAY カスタムメイド
特徴
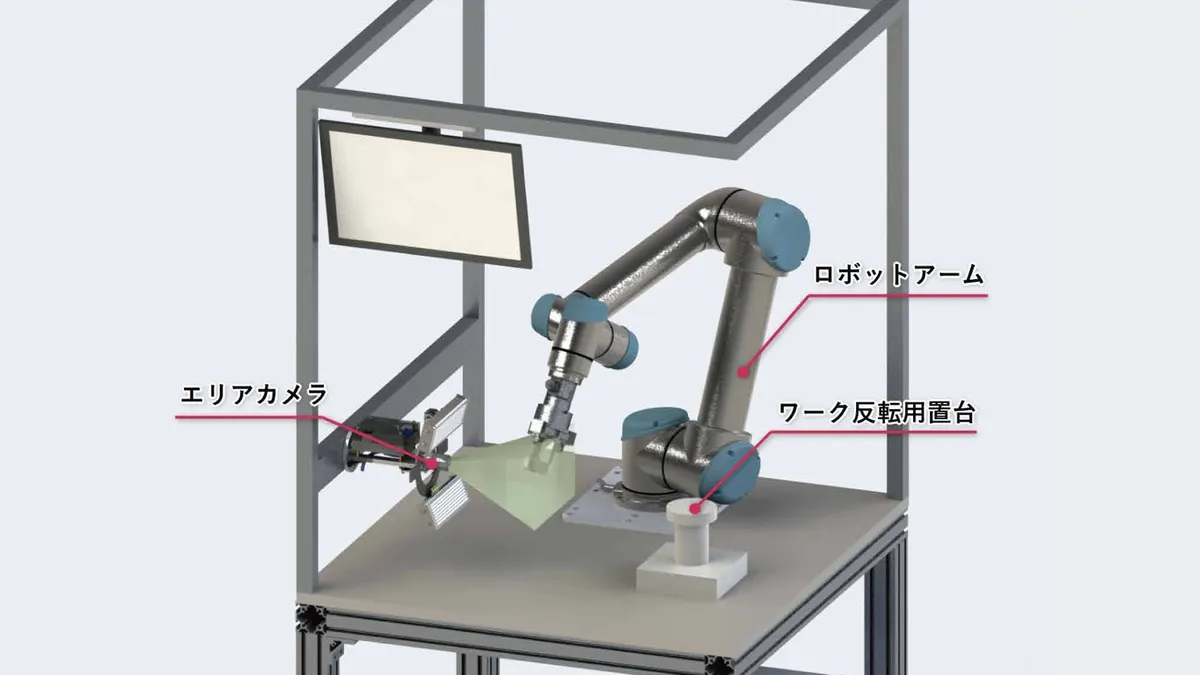
- ロボットアームが
ワークを 直接グリップし、 固定された カメラ・ 照明ユニットの 前へ 搬送。 - ワーク自体を
傾けたり 反転させたりしながら 多面撮像を 行う ため、 カメラを 何台も 設置する 必要が ありません。 最小限の 機器構成で、 省スペースかつ低コストな 多面検査セルを 構築できます。
事例
- 製品サイズ:
50 × 50 × 60mm (自動車エンジン周辺・ 駆動系精密部品等) - 検査範囲:上面、
側面、 底面 (多面検査) - 使用カメラ:
エリアカメラ × 1 - 検査能力:
8.0秒/個 (※3面撮像・ 反転動作含む) - 不良項目:打痕、
擦り傷、 加工残り、 異物付着、 刻印の 誤認識等